雷达如何测量速度、距离与运动
通过角度与带宽计算,理解 FMCW 雷达的距离、径向速度和运动轨迹,明确测量边界与体育场景验证方法。
雷达如何测量速度、距离与运动
球明明飞得很快,雷达显示的速度却偏低;运动员正在横向移动,与传感器的距离却几乎没有变化。这两种情况不一定说明设备出了问题,可能只是传感器与教练描述的不是同一个运动量。
体育雷达系列第 2 篇将区分三个问题:目标离雷达多远?这个距离变化得多快?目标实际沿什么路径运动?
距离:从延迟回波中提取量程信息
FMCW 雷达发射称为 chirp 的扫频信号。回波到达时,已经比发射信号晚了一段时间。将接收信号与参考信号混频,可以得到包含距离信息的拍频。TI 的基础白皮书介绍了这条测量链路。
对于理想静止点目标和线性扫频,简化关系为 R = c × f_b / (2 × S)。R 表示距离,c 表示传播速度,f_b 表示拍频,S 表示扫频斜率。分母中的 2 来自信号往返传播。
在体育场景中,这个距离是雷达到反射目标的距离,不会自动等于球已经飞过的路程、离地高度或距球门的距离。后面这些量需要合适的坐标系,必要时还需要角度观测。
运动目标也会给拍频带来多普勒分量。MathWorks 的数据处理示例说明了距离与多普勒耦合:忽略它可能造成测距偏差。面向高速球的设计,需要按自身波形与速度范围评估这一影响。
速度:先理解沿视线方向的分量
常见的 FMCW 测速方法会处理连续 chirp 之间的相位变化。Infineon 的信号处理说明介绍了这一过程和速度模糊边界。
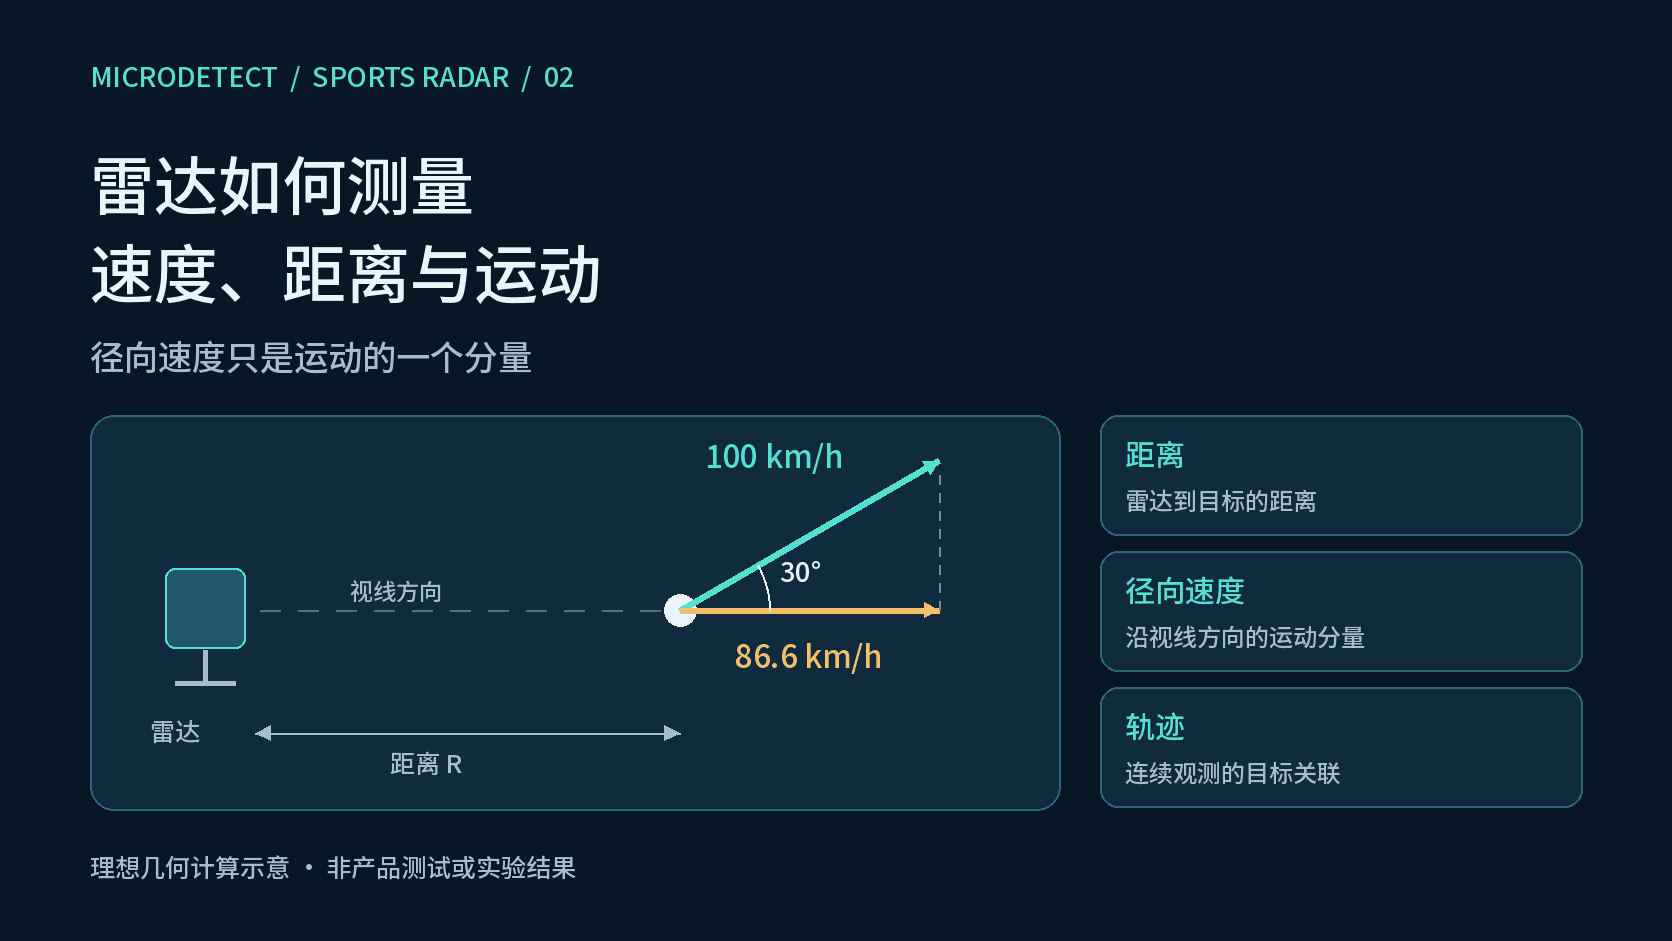
对于固定的单基地雷达,多普勒描述的是目标朝向或远离传感器的径向运动。在理想直线运动中,径向速度大小满足 |v_r| = v × |cos(theta)|。theta 是速度矢量与从雷达指向目标的视线之间的夹角。正负值代表接近还是远离,应以设备约定为准。
假设一颗球以 100 km/h 远离雷达,运动方向与视线存在 30 度夹角,径向速度约为 86.6 km/h。这是几何计算,不是设备性能测试。运动瞬间如果恰好与视线垂直,径向速度可以为零,而横向速度仍然很大。
不能随意用假设的角度给所有读数做余弦补偿。这种修正需要可靠的方向估计,且在接近垂直运动时会变得不稳定。安装几何关系和目标识别仍需验证。
运动轨迹:把不同时刻的观测关联起来
距离和径向速度描述一次检测。建立轨迹则需要跨时间关联,并判断哪些检测属于同一个物体。角度信息可以帮助确定空间位置,追踪过程还会增加关联与估计。
例如,同一次击球中,球、球拍与运动员都可能在移动。屏幕上出现平滑曲线,并不能证明系统持续观测到了球。应要求供应商区分原始观测点、滤波后的位置、漏测期间的预测,以及模型推算出的后续轨迹。
MathWorks 的距离—多普勒处理指南介绍了如何按距离和径向速度组织回波。这样的图有助于分离回波,但它本身不能识别某个运动员,也不等于已经建立完整三维轨迹。
四类指标应分别询问
采购时,不宜把一个醒目的参数当成完整的测量能力:
- 距离分辨率: 能否区分距离相近的不同目标。
- 测距准确度: 报告的距离与适当参考值有多接近。
- 无模糊速度范围: 在所选配置下,径向速度不会发生尚未消除的多普勒折叠的范围。
- 更新率与延迟: 多久输出一次结果,以及显示结果所依据的观测已经过去多久。
MathWorks 区分了准确度、偏差与分辨率。在理想带宽关系下,delta_R = c / (2 × B)。取 c 约为每秒 3 亿米,假设扫频带宽为 4 GHz,可计算出 3.75 cm 的标称距离分辨率。它既不能证明位置准确度就是 3.75 cm,也不能保证任何两颗体育用球都能被分开。
显示更多小数位,也不能证明测量不确定性更小。
一次体育验证可以怎样设计
以下是本文建议的验证程序,不是已经完成的实验。首次测试可以从一种球、一条通道和一个主要输出开始。
- 定义测量量。 明确测的是指定位置的径向速度、由已验证轨迹得到的总速度,还是某一事件时刻的距离。出手速度、峰值速度与一段路程的平均速度,不能悄悄替换。
- 匹配参照方法。 使用合适、经过标定的对照设备或同步参考系统。两个计时门给出的是区间平均速度,应与雷达同一区间的量比较,不能直接当成某一瞬间的速度。
- 记录几何关系。 保留安装位置、方向、测量空间、固件、波形配置以及参照设备的对齐记录。
- 覆盖使用边界。 测试预期的距离、方向、速度与干扰条件。如果设备需要移动使用,还应测试重新安装后的结果。
- 保留失败样本。 报告无效读数、漏测、关联错误、误差分布与延迟。验收标准应在查看结果之前约定。
对训练决策而言,应判断变化是否足以与测量不确定性区分。如果安装几何、配置或指标定义发生变化,应先建立可比性,再把差异解释为能力提升。
哪些已有依据,哪些仍需验证
所引资料说明了通用 FMCW 原理与实现方法。本文角度与带宽示例属于理想计算,体育测试属于验证方案建议。这里没有报告新的运动员数据集、体育实验结果或经过验证的析微探物产品参数。
实际使用时,应准确标注每个输出:距离、径向速度、追踪位置,或由此计算的训练指标。下一篇将比较雷达、摄像头与可穿戴设备分别能为体育测量提供什么。